Cómo elegir el módulo variable de distancia desigual: tornillo de distancia variable servo, enlace de leva, posicionamiento no uniforme de múltiples estaciones y coordinación del cilindro de la cuchilla
Dongguan Xinda Industrial Automation Co., Ltd. se centra en la electrónica 3C, el empaque de semiconductores, el ensamblaje de baterías de nueva energía, el empaque médico y las líneas de clasificación automatizadas, proporcionando mesas deslizantes de precisión de alcance variable, módulos de alcance variable de múltiples estaciones, cilindros de cuchillas, cilindros de vacío ultradelgados y El esquema de sinergia del cilindro de vacío giratorio resuelve que el módulo isométrico no puede ser compatible con la disposición de formas especiales, los puntos débiles de la línea de producción flexible, como el cambio lento de la línea de mezcla, el espaciado fijo de la boquilla y la gran tolerancia acumulada.
Módulo variable de distancia desigualDefinición y principio
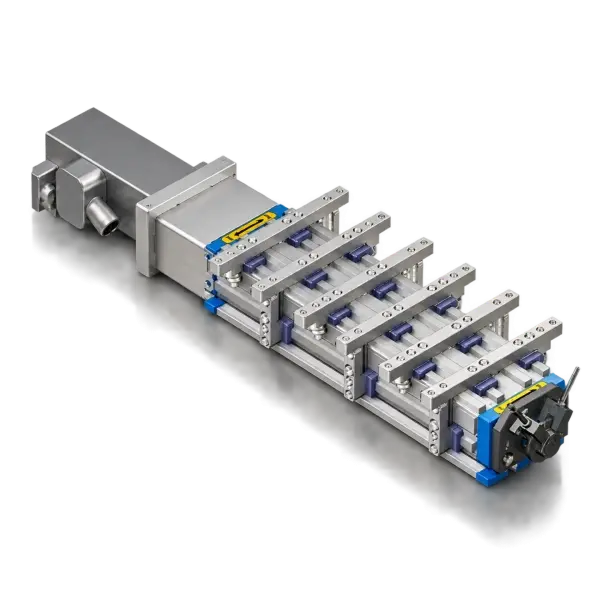
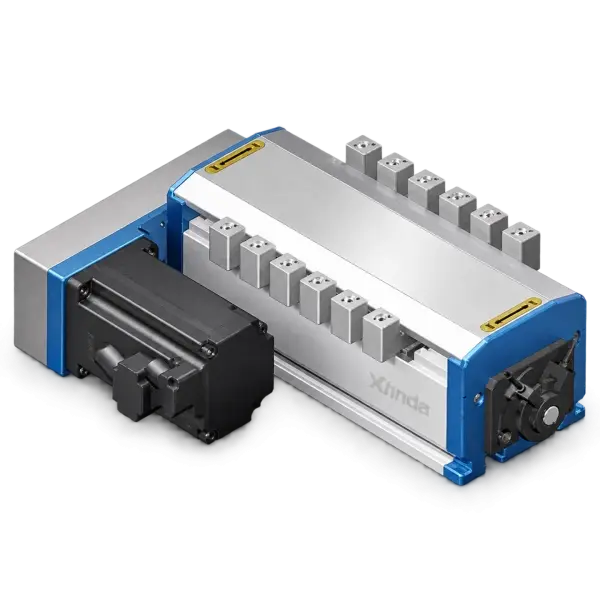
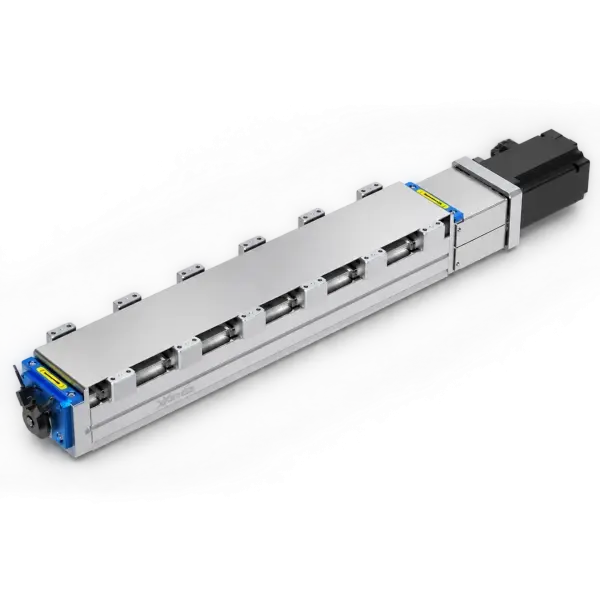
El módulo variable de distancia desigual es un tipo de mecanismo de distancia variable de múltiples estaciones: en una sola acción de toma y descarga, varios controles deslizantes no se abren sincrónicamente en el mismo incremento, sino que el punto final de cada estación se basa en parámetros preestablecidos. El espaciado está organizado en una distribución no uniforme, que se utiliza para conectar escenas en las que el "espaciado entrante" y el "espaciado de descarga" son inconsistentes. Por lo general, se compone de una unidad de accionamiento, una parte de transmisión de distancia variable, una guía lineal, un grupo de deslizadores y una interfaz de ejecución de extremo; el extremo está equipado con una boquilla de succión de vacío, una garra o un cilindro de cuchilla para completar la recolección de diferente alcance → traslación → descarga de diferente alcance.
La lógica de transmisión principal se divide en dos categorías: el tornillo de cambio de paso servo/paso a paso es adecuado para el cambio de calibre programático, y el desplazamiento de cada control deslizante se calcula mediante el controlador; el enlace del árbol de levas depende de la curva de la leva para determinar la trayectoria del control deslizante, accionamiento de un solo motor, buena sincronización, adecuado para Fijar varias repeticiones de alta velocidad en formas de distancia desigual. La plataforma deslizante lineal ordinaria solo puede ser de carrera fija y recíproca, y cada estación del módulo de distancia variable isométrica se abre y se cierre en proporciones iguales. La dificultad del módulo de distancia desigual es el control de tolerancia acumulativa y la guía independiente de cada control deslizante.
La diferencia entre el módulo de distancia variable desigual y equidistante
| Dimensiones | Módulo isométrico | Módulo variable de distancia desigual |
|---|---|---|
| Ley de espaciado deslizante | Aumento o disminución de la proporción de cada estación | El espaciado final de cada estación se puede configurar de forma independiente |
| Materiales típicos entrantes | Matriz de paletas, fila de celdas de batería regular | Piezas de forma especial, portadoras de calibre mixto, accesorios asimétricos |
| Modo de conducción | La varilla de tornillo/enlace se puede sincronizar | Optimización de la curva de leva o punto independiente del servo |
| Cambio de producción flexible | La repetición de alta velocidad de un solo producto es más provincial | La línea mixta de especificaciones múltiples tiene ventajas obvias |
| Dificultades estructurales | Guía rígida, a prueba de polvo | Tolerancia acumulada, guía independiente deslizante, calibración |
| Escenarios de aplicación | Alado equidistante de la batería, matriz de chips | Marco central del teléfono móvil, marco de tubo de reactivo, disco oscilante de distancia diferente |
No es "la distancia desigual debe ser mejor": el costo del módulo de sincronización isométrica es menor cuando el producto es único y el ritmo es extremadamente alto; el espaciado inconsistente de la posición entrante, la estación de procesamiento y el accesorio de descarga es el módulo de distancia desigual. Escena de necesidad.
Estructura central y funciones de los componentes
Unidad de accionamiento
La posición de control del servomotor es la más flexible, el rendimiento de costos paso a paso es equilibrado y el acoplamiento mecánico de un solo motor tipo leva; se selecciona de acuerdo con la frecuencia de reemplazo.
Tornillo/leva de paso variable
El varilla bidireccional o el tornillo de paso variable segmentado se divide eléctricamente; el árbol de levas determina la curva de apertura y cierre del deslizador.
Guía lineal
El control deslizante guía el cuerpo principal y la rigidez afecta directamente si el punto final de la distancia desigual está flotando; la estación de alta frecuencia depende de la cubierta antipolvo.
Grupo deslizante
El número de trabajo es común 4/8/12; la distancia desigual debe ser la carga y el par excéntrico de cada control deslizante, no solo el peso total.
Interruptor de inducción
El origen NPN/PNP y la señal en su lugar; el servo se puede corregir con un codificador/rejilla de circuito cerrado.
Interfaz final
Barra de boquilla, ventosa de esponja, pinza, placa de adaptador de cilindro de cuchilla; el módulo de variador Xinda puede coincidir con estos ejecutores.
Cadena de acción de distancia desigual:Recolección de material cerrado → todo el grupo se traslada a la parte superior de la estación objetivo → cada control deslizante se despliega de acuerdo con parámetros no uniformes → liberación de vacío/pinza → cierre hacia atrás. La clave no es "abrir", sino que el centro de cada boquilla cae sobre el orificio del accesorio después de desplegarse, de lo contrario es un problema de tolerancia acumulativa.
Escenarios de aplicación típicos
Disco electrónico 3C
El conector y la placa FPC se transfieren de la plataforma de carga de gran espacio a la cavidad de empaque de pequeño espacio; las piezas del teléfono móvil se pueden recoger y colocar en líneas mixtas de múltiples especificaciones.
Subducción de semiconductores/chips
Cuando la distancia entre el anillo de oblea, Die y el asiento de prueba es desigual, el módulo de distancia variable está equipado con un cilindro de vacío ultradelgado para el acceso limpio.
Trasplante de batería de litio
La bandeja de batería cilíndrica/flexible se saca a gran distancia → se cierra asimétricamente → se carga el módulo; la oreja se alinea para ver el posicionamiento repetido.
医疗瓶架理料
试剂管、西林瓶、培养管节距不等,移液或灌装前做异距阵列重排。
包装分拣
瓶罐、盒体多规格装箱,抓取间距随来料排布切换,减少换夹具停机。
汽车零件装配
火花塞、活塞多工位拧紧/检测,双枪或多夹爪间距非等距布置。
Fórmula de selección y especificación de instalación
不等距变距模组选型顺序:①列工位数量与各取料/放料中心距;②算单滑块负载+吸嘴/夹爪重量;③定驱动(伺服换规多/凸轮固定形态);④选导轨刚性、变距螺杆导程、电机扭矩;⑤核最小/最大中心距与模组行程;⑥末端执行件(真空/刀片气缸)出转接;⑦打样跑合测各点位重复定位。
不等距别只看“最大展开”:要逐点测中间位是否飘,尤其两端滑块偏心最大。
工位数多时累积公差靠预压螺母、导轨预压和装配标定消化,不是单靠电机分辨率。
吸真空取放要配真空发生器/防掉阀;刀片气缸做推切时核侧向力是否传给滑块。
安装面平面度建议≤0.05mm,吊装/平装/侧装方向先定再选型号。
气动变距适合固定几档间距;需任意点位切换优先伺服。
重复定位精度以出厂实测或打样报告为准,样本静态值不等同动态产线值。
欣达不等距变距模组能力
东莞市欣达工业自动化有限公司2000年从日本、德国引进核心传动技术,主营精密变距滑台、变距模组、一体式微型滑台、刀片气缸、旋转真空气缸及气源处理件,服务3C电子、半导体、新能源电池、医疗器械、包装机械等领域,产品销往台湾、韩国、德国及东南亚。
欣达变距模组支持同步等距与同步不等距作业,不等距形态包含定位点向偏心点、单边偏移、全非均匀排布等;参数按最小中心距、最大中心距、工位数、变距原点、伺服/步进、NPN/PNP、吊装/平装/侧装选定。 重复定位精度参考±0.02mm,实际以订购型号规格书与实测为准。 变距模组可配套真空吸嘴杆、夹爪与刀片气缸转接,非标定制按工位图、负载、节拍与安装空间出方案。

李工/Ingeniero Mecánico Senior
Con 12 años de experiencia en investigación y desarrollo de equipos de automatización y componentes de transmisión de precisión, se centra en el diseño de plataforma deslizante de paso variable, cilindro de vacío y estructura de eje óptico de precisión. Ha participado en varios proyectos de automatización no estándar de 3C, semiconductores y nuevas líneas de producción de energía, y está familiarizado con la tecnología de procesamiento de alta precisión y la depuración de ensamblaje.