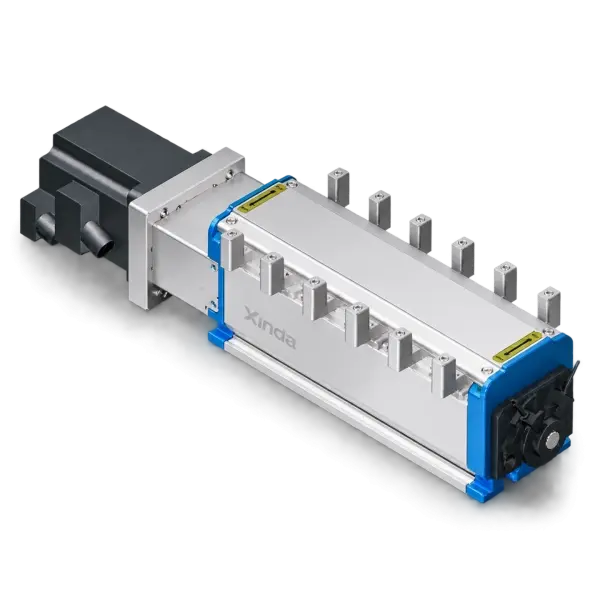
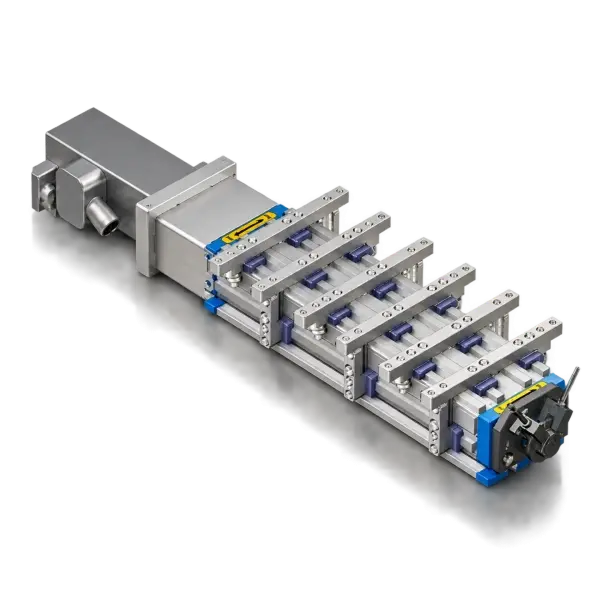
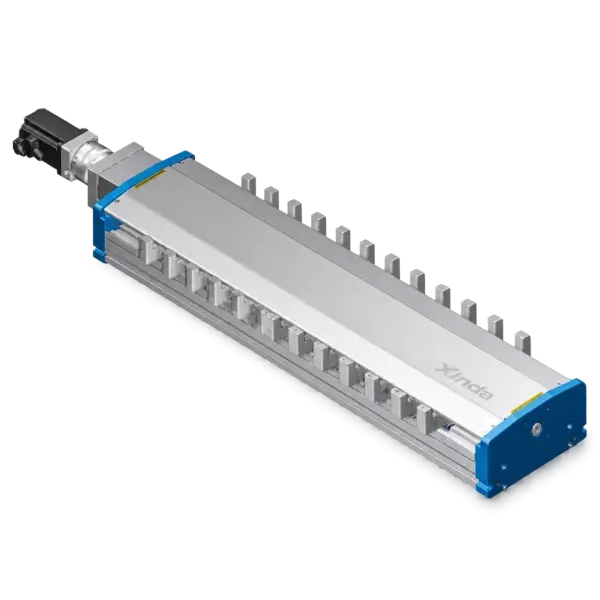
多工位变距机构:把多滑块同步变距做成柔性产线的执行底座
当产线需要把工件从料盘密排切换到治具宽排,或从花篮阵列切换到测试工位间距,固定间距移栽往往要靠换夹具、补孔位、重新标定来救场。多工位变距机构用一套同步传动让多个滑块在运动中连续改变中心距,使等距排布与不等距排布可在参数层面切换,成为 3C 电子、半导体、新能源电池、汽车制造、医疗器械与包装机械做柔性换型的关键单元。
マルチポジション変距離機構是什么
多工位变距机构是在同一套导向与差位传动上,让多个执行滑块在运动过程中同步改变相对间距的装置。常见交付形态包括同步变距滑台、变距模组、多工位变距模组。直线导轨负责导向,变距螺杆、凸轮或连杆负责差位传递,伺服、步进或手动机构提供动力,感应开关、编码器或光栅负责原点与位置反馈。
它和普通直线滑台解决的是不同问题:直线滑台让一个负载走固定行程;多工位变距机构让一组负载在移动中持续改变中心距。因此它服务的不是「送到哪里」,而是「一组工件从 A 间距变成 B 间距时,如何同步、低累积误差地送过去」。
传动形态怎么选
变距螺杆式
异导程或正反牙丝杆配电机转角,等距/不等距可参数化,适合多规格换型。
凸轮联动式
机械曲线锁死动作节拍,多轴同步强,适合高节拍重复取放。
连杆/同步带式
结构轻、成本低,中低负载通用搬运与分拣可用。
手动变距式
手摇加机械锁紧,无气源场景做多品种小批量间距设定。
サーボ駆動
精度与动态响应优先,换产改程序,适合精密阵列。
步进驱动
成本与中低速场景平衡,配合原点开关做点位变距。
| 形态 | 优势 | 典型工序 |
|---|---|---|
| 变距螺杆+伺服 | 任意点停靠、柔性换产 | 多规格料盘、检测阵列、异形排布 |
| 凸轮联动 | 同节拍、抗累积误差 | 高速重复取放、电芯分拣 |
| 连杆/同步带 | 低成本、长行程 | 包装分拣、通用物料搬运 |
等距变距与不等距变距
同步变距可按运动逻辑分为中间定位、单边定位与全不等距同步变距。等距变距保持滑块等间距开合;不等距变距则让每个滑块停靠到不同目标中心距,通常由程序或凸轮曲线定点完成。
同期等距離
规则阵列开合,适配 PCB 阵列、电池模组、标准摆盘。
偏心/单边变距
向偏心或单边收拢,适配花篮转治具、非对称上料。
全不等距
每工位目标间距不同,靠闭环或机械曲线定点停靠。
中心/左/右の変距離
以中心为原点双向开合,或整体向左/向右平移变距。
原点回零
先定原点,再按脉冲或角度折算目标间距,不靠目测。
防超程
主动轴只在标注角度内正反转,超程会损伤变距机构。
行业场景与配套执行件
3C 电子
多吸嘴取放、FPC/PCB 对位测试,吃紧凑空间与高同步。
半導体
晶圆传送、固晶、芯片分选,兼容晶舟与花篮,适配洁净室。
新エネルギー電池
电芯变距搬运、极耳整形、模组/PACK 转位,大负载仍要同步。
自動車製造
零部件多工位上下料、检测换位与装配线重排。
医療機器
试管、试剂盒、西林瓶无菌阵列排列与分装上料。
パッキング機械
多列产品同步变距、分流、装箱前重排。
取放端可与刀片气缸、旋转真空气缸、超薄真空气缸、真空吸盘或夹指联动;气路侧再把电磁阀、真空发生器、气源处理件纳入同一方案,减少多供应商接口风险。
采购选型参数清单
总长可先按「最大中心距 ×(工位数−1)+ 系列常数」估算,最终以尺寸图为准。
负载不能只看额定值,悬挂尺寸曲线和偏载会直接影响重复定位表现。
重复定位精度标注 ±0.02mm 时为参考等级,最终以实际检测报告、负载条件和安装刚性为准。
变距范围不得超出最小/最大中心距,超程会损伤主动轴与变距螺杆。
紧凑工位优先薄型变距模组;吸附取放可配旋转/超薄真空气缸与真空吸盘。
半导体与医疗场景提前锁定洁净度、无颗粒脱落和气路接口,不事后改装。
| 场景 | 推荐形态 | 配套执行 |
|---|---|---|
| 3C 小件密排→治具 | 薄型变距模组,等距参数化 | 刀片气缸 / 微型夹指 |
| 半导体晶舟→测试位 | 高精度伺服变距 | 真空气缸 + 洁净吸嘴 |
| 电芯大负载转位 | 大负载变距模组 | 真空吸盘 / 夹抱手 |
| 多品种小批量 | 手动/步进变距 | 按工件配夹爪 |
欣达的可交付底座
公司建立从原材料检验、精密加工、装配调试到出厂检测的完整流程管控体系,配备 CNC 加工中心与精密检测设备。产品性能重复定位精度可做到 ±0.02mm,但以实际检测报告为准;产品已应用于 3C 电子、半导体、新能源电池、汽车制造、精密测量仪器、医疗器械、包装机械等细分领域,并服务于多家院所与上市公司科研项目,目前产品销往台湾、韩国、德国及东南亚市场。
多工位变距机构可走两条路径:一是标准变距模组快速选型,二是非标多工位变距机构按工位数、中心距范围、负载曲线、安装面与气路接口出图打样,并把刀片气缸、真空气缸、电磁阀与真空发生器纳入同一气动—传动方案。
标准变距模组
变距螺杆+直线导轨,伺服/步进/手动可选。
薄型变距单元
狭小腔体、机器人末端、多吸嘴阵列可用。
大负载变距机构
锂电模组、PACK 转位等重载同步搬运。
非标变距机构
不等距曲线、多层剪刀叉、末端变距按图定制。
气动执行配套
刀片气缸、旋转/超薄真空气缸、真空发生器。
同批检测交付
按订单提供尺寸、运行与精度相关检测资料。
安装与精度保持
装在刚性骨架上,软机架会把电机精度变成末端飘移。
先回原点再跑变距参数,感应开关按手册标定。
等距换算按「目标间距−最小中心距」折成脉冲或角度,再校实际行程。
滑块不可脱离联动单独跑,否则破坏凸轮或螺杆相位。
主动轴只在标注角度内正反转,超角度直接损机构。
定期清导轨、查预压与感应开关漂移;高洁净场景用无绒方式维护。
批量前做最小距、最大距、中间距三点复跑,记录重复定位散差。