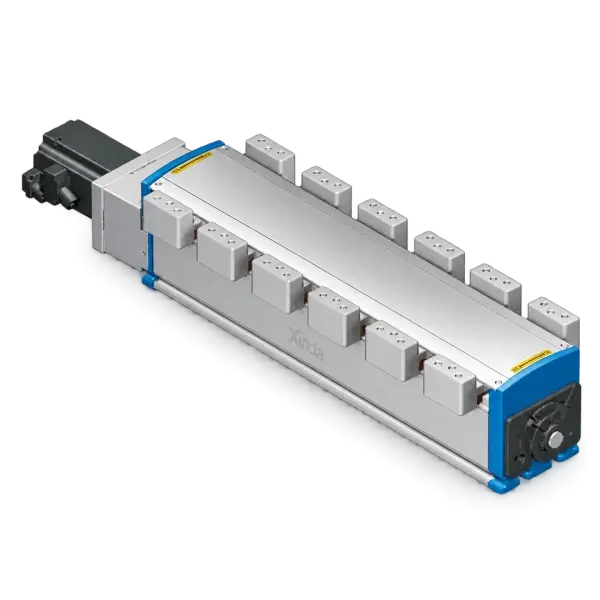
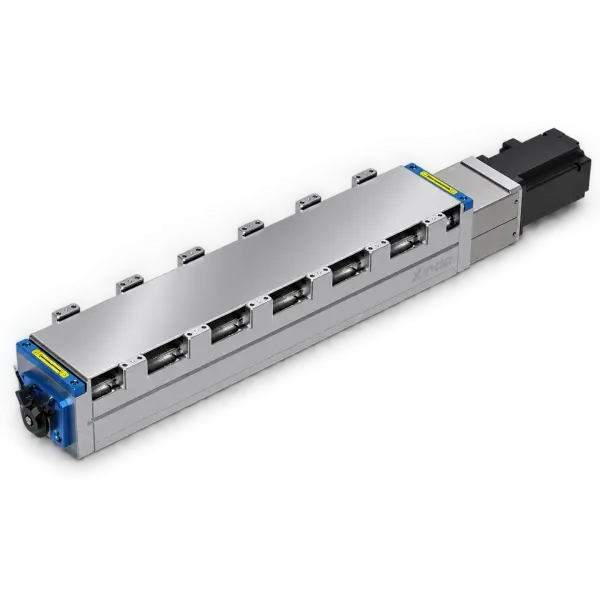
Jak wybrać niejednolity moduł skoku: napędzana serwomechanizmem śruba o zmiennym skoku, łącznik krzywkowy, wielostanowiskowe nierównomierne pozycjonowanie i koordynacja cylindra ostrza.
Dongguan Xinda Industrial Automation Co., Ltd. koncentruje się na elektronice 3C, opakowaniach półprzewodnikowych, montażu baterii nowej energii, opakowaniach medycznych i sektorach zautomatyzowanej linii sortowania, oferując skoordynowane rozwiązania, które obejmują precyzyjne slajdy o zmiennym skoku, wielostanowiskowe moduły, cylindry ostrzy, bardzo cienkie cylindry próżniowe i obrotowe cylindry próżniowe. Rozwiązania te dotyczą kluczowych wyzwań na elastycznych liniach produkcyjnych, takich jak niezdolność modułów o stałym skoku do dostosowania nieregularnych układów komponentów, powolne przestawianie między mieszanymi liniami produktów, stałe odstępy między dyszami i nadmierne łączne tolerancje.
Nierówny moduł skokuDefinicja i zasady
Niejednolite moduły skoku są rodzajem wielostanowiskowego mechanizmu o zmiennym skoku: podczas pojedynczej operacji typu pick-and-place wiele suwaków nie rozciąga się synchronicznie z jednakowymi przyrostami; zamiast tego, są konfigurowane zgodnie z ustalonymi parametrami, aby stworzyć nierównomierny rozkład odstępów między położeniem końcowym na stacjach, W ten sposób uwzględniając scenariusze, w których wysokość w części przychodzącej różni się od wysokości części wyjściowej. Zwykle składa się z jednostki napędowej, elementu transmisyjnego o zmiennym skoku, liniowych szyn prowadzących, zespołu suwaka i interfejsu efektora końcowego; efektor końcowy jest wyposażony w przyssawkę próżniową, chwytaki, lub cylinder ostrza do wykonywania operacji, takich jak zbieranie części w niestandardowych odstępach czasu, ich tłumaczenie, I umieszczanie ich w niestandardowych odstępach czasu.
Systemy napędowe głównego nurtu dzielą się na dwie kategorie: serwo i stepper. Śruby prowadzące o zmiennym skoku dobrze nadają się do zmian formatu programowego, przy czym sterownik precyzyjnie oblicza przemieszczenie każdego zamka. Z drugiej strony, połączenie wałka rozrządu opiera się na profilach krzywek do definiowania trajektorii poślizgu; napędzany przez pojedynczy silnik, zapewnia doskonałą synchronizację i jest idealny do szybkich, powtarzalnych operacji obejmujących stały zestaw niejednolitych konfiguracji. Standardowe stopnie liniowe mogą wykonywać tylko ruch posuwisto-zwrotny o stałym skoku. W modułach odstępów ekwidystancyjnych każda stacja otwiera się i zamyka proporcjonalnie; Wyzwanie w przypadku modułów o nierównej odległości polega na zarządzaniu łącznymi tolerancjami i zapewnieniu niezależnych wskazówek dla każdego suwaka.
Różnica między niejednolitymi i jednolitymi modułami skoku
| Wymiar | Moduł o zmiennym skoku o równym skoku | Nierówny moduł skoku |
|---|---|---|
| Wzór odstępów suwaka | Zwiększ lub zmniejsz proporcjonalnie każdą stację roboczą. | Odstępy między punktami końcowym dla każdej stacji roboczej można ustawić niezależnie. |
| Typowy materiał przychodzący | Taca taca, regularny układ komórek | Nieregularne części, tace nośne o mieszanych specyfikacjach, asymetryczne oprawy |
| Metoda jazdy | Śruba prowadząca i korbowód mogą być zsynchronizowane. | Niezależne pozycjonowanie punktów Servo lub optymalizacja krzywej krzywej |
| Elastyczność produkcji | Szybkie powtarzanie pojedynczego produktu jest bardziej opłacalne. | Zalety produkcji liniowej mieszanej o wielu specyfikacjach są znaczne. |
| Trudności strukturalne | Sztywność naprowadzania, pyłoszczelna | Skumulowana tolerancja, niezależne prowadzenie suwaka, kalibracja |
| Dotyczące scenariusze | Baterie rozmieszczone w równych odstępach czasu, układ chipów | Rama telefonu, stojak na rurkę z odczynnikiem, taca o zmiennej odległości |
Nie chodzi o to, że „ nierówne odstępy są zawsze lepsze ”: gdy asortyment produktów jest ograniczony, a czas cyklu jest wyjątkowo krótki, moduł synchroniczny z równymi odstępami jest bardziej efektywny pod względem kosztów; nierówne odstępy stają się obowiązkowym tylko wtedy, gdy odległości między pozycją materialną, stacjami przetwarzania i urządzeniami rozładowczymi są niespójne.
Struktura rdzenia i funkcje komponentu
Jednostka napędowa
Serwosilniki oferują najbardziej płynną kontrolę pozycjonowania; silniki krokowe zapewniają zrównoważony stosunek kosztów do wydajności; jednosilnikowe połączenie mechaniczne typu campe-wybierz na podstawie częstotliwości przełączania.
Śruba/krzywka o zmiennym skoku
Do elektrycznej regulacji skoku używana jest dwukierunkowa śruba pociągowa lub segmentowa śruba o zmiennym skoku; wałek rozrządu określa profil otwierania i zamykania zamka.
Liniowa szyna prowadząca
Sztywność zespołu prowadnicy suwaka ma bezpośredni wpływ na to, czy pozycja końcowa o nierównym skoku dryfuje; w przypadku stacji o wysokiej częstotliwości sprawdź osłonę przeciwpyłową.
Grupa suwaka
Typowe konfiguracje stacji roboczych to 4, 8 lub 12; w przypadku nierównego odstępu należy zweryfikować obciążenie każdego suwaka i momentu ekscentrycznego-nie należy polegać wyłącznie na masie całkowitej.
Przełącznik indukcyjny
Sygnały początkowe i graniczne NPN/PNP; serwo może być wyposażone w koder lub kraty do korekcji w pętli zamkniętej.
Interfejs końcowy
Pręt dyszy ssącej, przyssawka gąbkowa, palce chwytaka i płyta adaptera cylindra ostrza; moduł Xinda o zmiennym skoku można sparować z tymi elementami siłownika.
Niejednolity łańcuch ruchu:Zamknij i podnieś materiał → Przesuń cały zespół poziomo nad docelową stacją roboczą → Rozszerz każdy blok slajdów zgodnie z nierównomiernymi parametrami → Zwolnij próżnię/zaciski → Wróć do zera i zamknij. Kluczem nie jest po prostu możliwość otwarcia, ale upewnienie się, że po rozłożeniu środek każdej dyszy ssącej jest wyrównany z odpowiednim otworem urządzenia; w przeciwnym razie jest to problem z łączną tolerancją.
Typowe scenariusze zastosowania
Układ tacy elektroniki 3C
Złącza i płyty FPC są przenoszone z dużych nośników do małych tac opakowaniowych; Komponenty smartfonów o wielu specyfikacjach są wybierane i umieszczane na liniach o mieszanych specyfikacjach.
Semiconductor/sortowanie chipów
Gdy nachylenie między pierścieniami waflowymi, matrycami i gniazdami testowymi jest różne, moduł regulacji skoku jest połączony z ultracienkim cylindrem próżniowym w celu czystej obsługi.
Transfer ogniw baterii litowej
圆柱/软包电芯托盘大间距取出→非对称收拢→模组装入;极耳对齐看重复定位。
医疗瓶架理料
试剂管、西林瓶、培养管节距不等,移液或灌装前做异距阵列重排。
包装分拣
瓶罐、盒体多规格装箱,抓取间距随来料排布切换,减少换夹具停机。
汽车零件装配
火花塞、活塞多工位拧紧/检测,双枪或多夹爪间距非等距布置。
Wzór wyboru typu i specyfikacja instalacji
不等距变距模组选型顺序:①列工位数量与各取料/放料中心距;②算单滑块负载+吸嘴/夹爪重量;③定驱动(伺服换规多/凸轮固定形态);④选导轨刚性、变距螺杆导程、电机扭矩;⑤核最小/最大中心距与模组行程;⑥末端执行件(真空/刀片气缸)出转接;⑦打样跑合测各点位重复定位。
不等距别只看“最大展开”:要逐点测中间位是否飘,尤其两端滑块偏心最大。
工位数多时累积公差靠预压螺母、导轨预压和装配标定消化,不是单靠电机分辨率。
吸真空取放要配真空发生器/防掉阀;刀片气缸做推切时核侧向力是否传给滑块。
安装面平面度建议≤0.05mm,吊装/平装/侧装方向先定再选型号。
气动变距适合固定几档间距;需任意点位切换优先伺服。
重复定位精度以出厂实测或打样报告为准,样本静态值不等同动态产线值。
欣达不等距变距模组能力
东莞市欣达工业自动化有限公司2000年从日本、德国引进核心传动技术,主营精密变距滑台、变距模组、一体式微型滑台、刀片气缸、旋转真空气缸及气源处理件,服务3C电子、半导体、新能源电池、医疗器械、包装机械等领域,产品销往台湾、韩国、德国及东南亚。
欣达变距模组支持同步等距与同步不等距作业,不等距形态包含定位点向偏心点、单边偏移、全非均匀排布等;参数按最小中心距、最大中心距、工位数、变距原点、伺服/步进、NPN/PNP、吊装/平装/侧装选定。 重复定位精度参考±0.02mm,实际以订购型号规格书与实测为准。 变距模组可配套真空吸嘴杆、夹爪与刀片气缸转接,非标定制按工位图、负载、节拍与安装空间出方案。

李/Starszy inżynier mechanik
Dzięki 12-letniemu doświadczeniu w zakresie urządzeń automatyki i precyzyjnych części przekładni, koncentrując się na stole przesuwnym o zmiennym skoku, cylindrze próżniowym i precyzyjnej konstrukcji osi optycznej. Uczestniczył w szeregu 3C, półprzewodników i nowej linii do produkcji energii niestandardowych projektów automatyzacji, znających technologię precyzyjnego przetwarzania i debugowania montażu.