

Strona główna>
Centrum produktów>
Stół ślizgowy o zmiennym skoku>
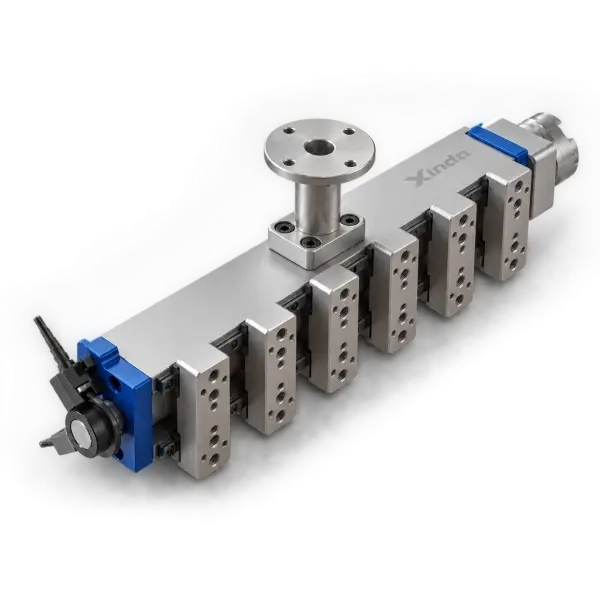
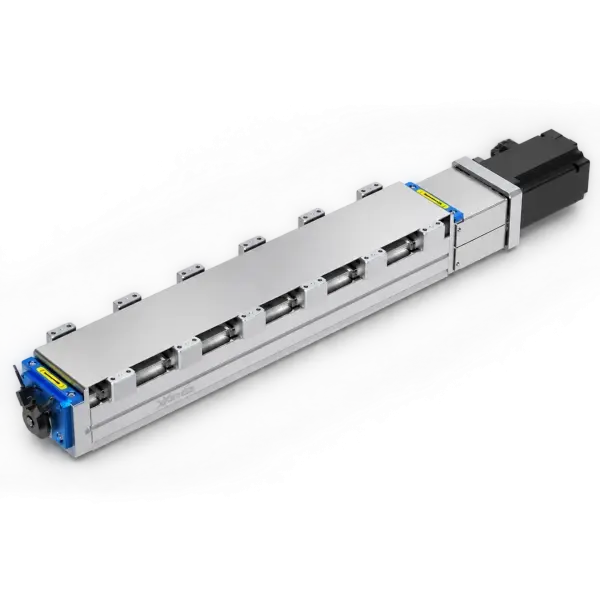
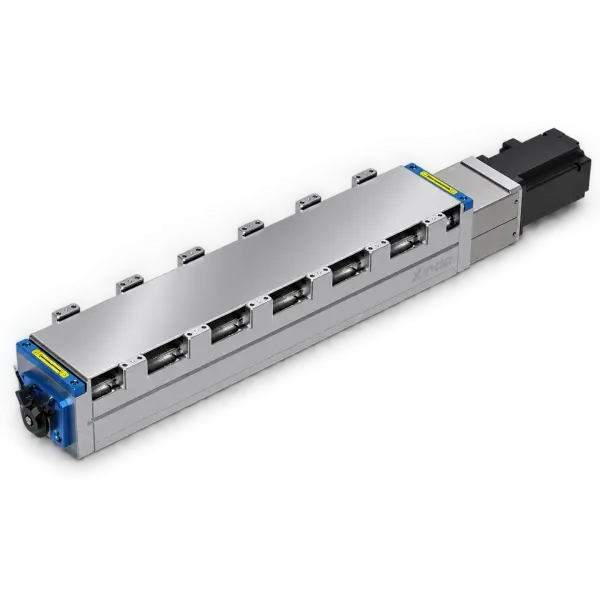
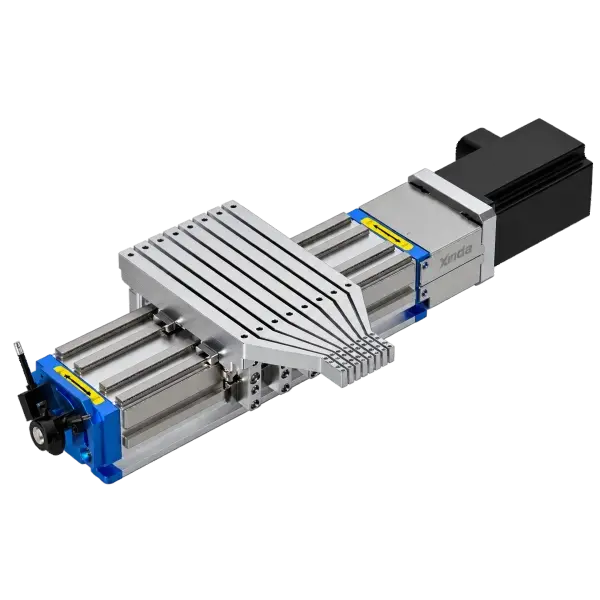
Wielostanowiskowy moduł o zmiennym skoku
Wielostanowiskowy moduł o zmiennym skoku
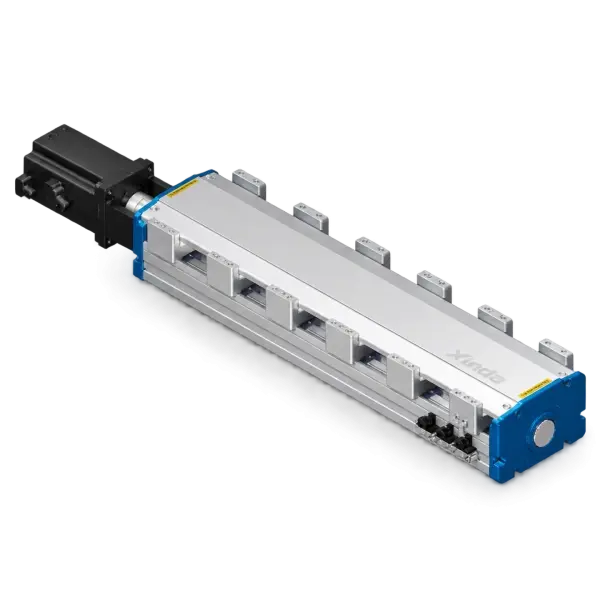
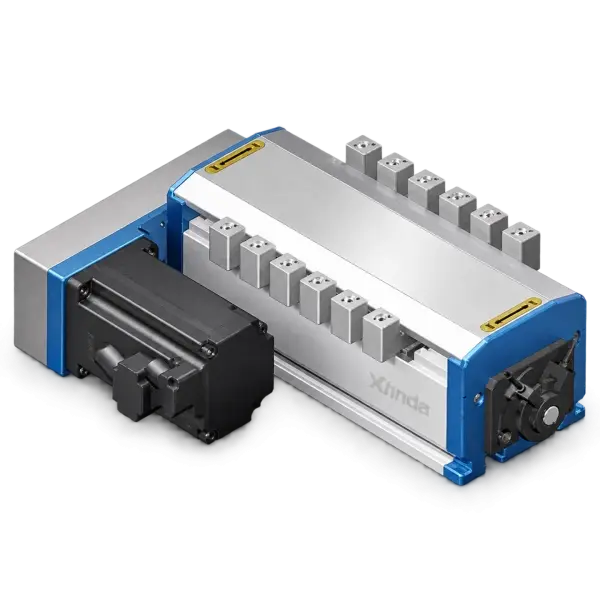
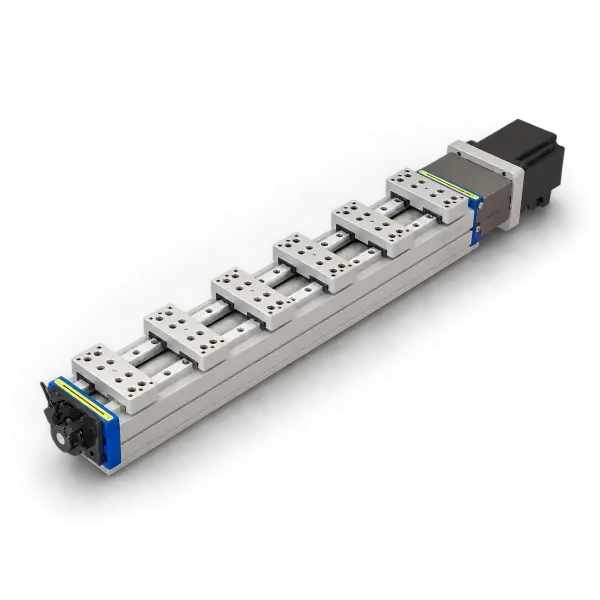
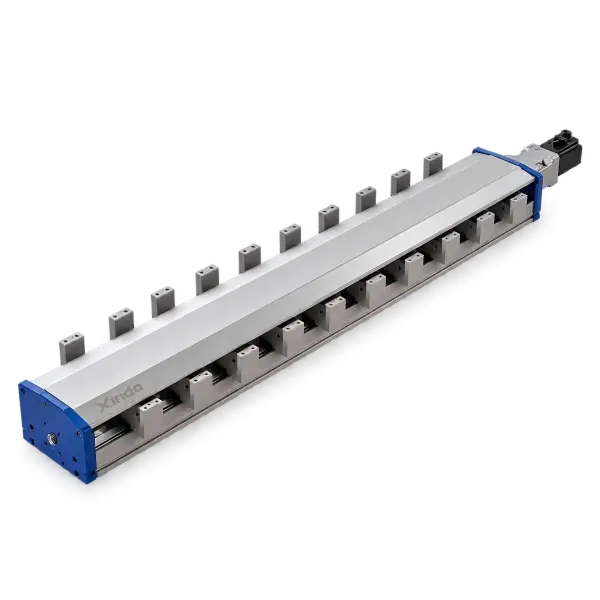
Liniowa prowadnica z napędem śrubowym o zmiennym skoku, ze źródłem zasilania do napędzania wszystkich stacjiIzometryczna transformacja synchroniczna-Jednorazowa konwersja odstępów między tacą przychodzącą na odległość między tackami docelowymi jest podstawowym mechanizmem wielostanowiskowych procesów zbierania i umieszczania, sortowania i paletyzacji.
CO TO JEST
Co to jest wielostanowiskowy moduł o zmiennym skoku
Na automatycznej linii produkcyjnej rozstaw stacji tacki przychodzącej (taca, pudełko, przyrząd) to często odstępy od tacy docelowej (miejsce testowe, skrzynka do pakowania, pozycja montażu).Niespójność. Wczesny plan zakładał użycie wielu niezależnych cylindrów do poruszania się jeden po drugim lub użycie robotów do chwytania jeden po drugim-powolne uderzenie, wysoki koszt i duży ślad.
Moduł zmiennej wysokościUżyj zestawu mechanizmów, aby rozwiązać ten problem: wszystkie stacje są zainstalowane na śrubie o zmiennym skoku, a gdy śruba się obraca, każda stacja naciska ustawiony skok.Otwieranie lub zwijanie synchronicznie, Jedna akcja kończy konwersję odstępów wszystkich stacji.
W zależności od stopnia automatyzacji, podzielonyTyp automatyczny(Servo/stepper/napęd pneumatyczny) Typ ręczny(XD 6810D, regulowany za pomocą koła ręcznego, odpowiedni dla linii produkcyjnych z rzadkimi zmianami). W zależności od warunków pracy istnieje standardowy typ ekonomiczny, ulepszony typ, rodzaj osłony ochronnej, typ dużego obciążenia, specjalny typ robota i inne gałęzie.
- Śruba o zmiennym skoku-Podstawowe części transmisyjne, dokładność skoku bezpośrednio określa spójność odstępów między każdą stacją
- Liniowa szyna prowadząca-Wytrzymać obciążenie i moment częściowego obciążenia każdej stacji, aby zapewnić prostoliniowość ruchu
- Suwak stacji——标准安装孔位,可直接锁附气缸、吸具、夹爪
- Jednostka napędowa-Servo/silnik krokowy/pneumatyczny/ręczne koło ręczne, zgodnie z konfiguracją modelu
- Cylinder i podstawa-Półtwarda obróbka utleniania, zarówno odporność na zużycie, jak i stabilność wymiarową
- Interfejs czujnika-Pochodzenie, sprzężenie zwrotne sygnału granicznego (typ automatyczny)
Proszę zapoznać się z poniższą listą modeli, aby zapoznać się z konkretną konfiguracją każdego modelu (w tym z trybem jazdy i tym, czy jest on wyposażony w czujniki), lub skontaktować się bezpośrednio z działem technicznym w celu potwierdzenia.
ZALETY
Dlaczego warto korzystać z modułu o zmiennym skoku
01
Pokonaj znacznie skompresowane
Ukończ konwersję wszystkich odstępów między stacją w jednej akcji, zamiast obsługiwać ją jeden po drugim. Im więcej bitów pracy, tym bardziej znaczące są zapisane bity.
02
Źródło zasilania
Bez względu na 4 stacje lub 12 stacji, wymagany jest tylko jeden zestaw jednostek napędowych. Sterowanie elektryczne jest proste, punkt awarii jest nieliczny, a koszty utrzymania są niskie.
03
Odstępy są zawsze w równej odległości
Synchroniczne przemieszczenie każdej stacji jest gwarantowane przez maszynę z podziałką śrubową, nie ma skumulowanego błędu, a spójność powtarzania jest lepsza niż w przypadku wielu niezależnych cylindrów.
04
Wybór klasy zgodnie z warunkami pracy
Istnieje 8 serii od standardowego typu ekonomicznego do specjalnego typu robota, które są wybierane zgodnie z wymaganiami dotyczącymi obciążenia, ochrony i precyzji i nie płacą za nadmierną wydajność.
| Pozycja porównawcza | Moduł zmiennej wysokości | Wiele niezależnych cylindrów | Robot chwyta jeden po drugim |
|---|---|---|---|
| Pokonaj | Szybki (jedno wykończenie) | środek | Powolny |
| Złożoność kontroli | Niski (kontrola jednopunktowa) | Wysoka (synchronizacja wielopunktowa) | Wysoki (nauczanie trajektorii) |
| Początkowe dane wejściowe | środek | Niższy | Wysoki |
| Rozszerzenie numeru pracy | Łatwe (dostosowane w razie potrzeby) | Trudność (liniowy wzrost kosztów) | Łatwy (ale powolny rytm) |
| Odpowiednie odstępy między stacją | Wymagana transformacja izometryczna | Arbitralne odstępy | Arbitralne odstępy |
Obiektywny opis: Jeśli twój stan pracy jestNierówna transformacja tonu(Zmienność odstępów między każdą stacją jest inna), moduł o zmiennym skoku nie ma zastosowania i wymagany jest niezależny moduł serwo lub schemat robota. Zaleca się potwierdzenie, czy odstępy między tacą przychodzącą a tacą docelową są w równej odległości przed dokonaniem wyboru.
ZASADA
Zasada zmiennego skoku i tryb transmisji
Tryb transmisji określa dokładność, rytm i koszt. Wybór niewłaściwego trybu transmisji jest bardziej śmiertelny niż wybór niewłaściwego modelu.
| Metoda transmisji | Zasada działania | Dokładność | Pokonaj | Koszt | Opis |
|---|---|---|---|---|---|
| Śruba o zmiennym skoku Ta stacja jest przyjmowana przez cały system. |
Wiele sekcji o różnym skoku (lub gwincie dwukierunkowym) jest przetwarzanych na jednej śrubie, a każda stacja jest przesunięta synchronicznie zgodnie ze współczynnikiem skoku podczas obracania. | Wysoki | Szybko | środek | Kompaktowa struktura, dobra synchronizacja, to główny schemat transformacji izometrycznej |
| Typ krzywki | Rowek krzywki napędza przemieszczenie każdej stacji wzdłuż linii rowka, a prawo zmiany odstępu zależy od kształtu rowka. | środek | Najszybszy | niski | Stałe odstępy nie są regulowane, rytm jest najszybszy, nadaje się do dużych ilości stałych scen odstępów |
| Typ korbowodu | Połączenie mechanizmu multi-link, rozbudowa każdej stacji w równej odległości | środek | Szybko | niski | Struktura jest prosta, ale skumulowany błąd jest oczywisty, gdy liczba prac jest duża. |
| Niezależna kontrola Servo | Każda stacja z niezależnym serwomechanizmem, dowolna regulowana rozstaw | Najwyższa | środek | Wysoki | Najbardziej elastyczny, można dowolnie zmieniać, ale koszt i trudność debugowania są najwyższe. |
Moduł zmiennego skoku tej stacjiCały system przyjmuje prowadnicę liniową z napędem śrubowym o zmiennym skoku, W dokładności, uderzeniach, równowadze kosztów między trzema, obejmującej zdecydowaną większość równoodległych warunków transformacji. Jeśli potrzebujesz typu krzywki (najszybszy rytm) lub niezależnego sterowania serwo (dowolnego regulowanego), możesz skonsultować się z niestandardowym dostosowa niem.
⚠Należy potwierdzić przed wyborem typu:Schemat śrub o zmiennym skoku wymaga każdej stacjiIzometryczna transformacja synchroniczna. Jeśli odstępy przychodzące i odstępy doceloweNie relacja izometryczna(Na przykład zmiana 4 stacji jest inna), proszę wyjaśnić z wyprzedzeniem-ten rodzaj warunków pracy wymaga niezależnego schematu serwomechanizmu lub robota, powiemy prawdę, aby uniknąć przeróbki selekcji.
PRODUKTY
Zalecana seria produktów
Seria 8 według warunków pracy, obejmująca wymagania całej sceny, od ekonomicznej do specyficznej dla robota.
| Specyfikacja ogólna Przedmioty | Opis | Specyfikacja ogólna Przedmioty | Opis |
|---|---|---|---|
| Metoda wytycznych | Liniowa szyna prowadząca | Obróbka powierzchniowa | Półtwarde utlenianie |
| Metoda transmisji | Śruba o zmiennym skoku | Zakres numeru pracy | Dostosowywanie na żądanie |
| Zakres regulacji odstępów | Dostosowywanie na żądanie | Powtarzana dokładność pozycjonowania | Dostosowywanie na żądanie |
| Pojedyncze obciążenie stacji | Dostosowywanie na żądanie | Max Beat | Dostosuj czasy zgodnie z wymaganiami |
| Metoda jazdy | Servo/stepper/pneumatyczny/ręczny | Materiał ciała | Dostosowywanie na żądanie |
Szczegółowe parametry każdej serii można znaleźć na poniższej liście modeli lub skontaktować się z działem technicznym w celu uzyskania specyfikacji.
LISTA MODELÓW
Lista modeli
Poniższa tabela pokazuje modele w sprzedaży w centrum produktu. Pamiętaj, aby sprawdzić dane w tle dla nieprawidłowych elementów zaznaczonych na dole.
| Numer seryjny | Linia produktów | Model | Metoda wytycznych | Metoda transmisji | Obróbka powierzchniowa | Instrukcja użytkownika | Szczegóły |
|---|---|---|---|---|---|---|---|
| 1 | Specyficzny dla robota moduł o zmiennym skoku XD 355C | XD355C | Liniowa szyna prowadząca | Śruba o zmiennym skoku | Półtwarde utlenianie | Model 3D | Wyświetl szczegóły |
| 2 | Seria XD-70 | XD-80 | Liniowa szyna prowadząca | Śruba o zmiennym skoku | Półtwarde utlenianie | Model 3D | Wyświetl szczegóły |
| 3 | Seria XD-80 | XD-80 | Liniowa szyna prowadząca | Śruba o zmiennym skoku | Półtwarde utlenianie | Model 3D | Wyświetl szczegóły |
| 4 | Seria XD-53 (Small-Pitch) | XD-53 | Liniowa szyna prowadząca | Śruba o zmiennym skoku | Półtwarde utlenianie | Model 3D | Wyświetl szczegóły |
| 5 | Seria XD-140 | XD-140 | Liniowa szyna prowadząca | Śruba o zmiennym skoku | Półtwarde utlenianie | Model 3D | Wyświetl szczegóły |
| 6 | Seria XD-85 | XD605C | Liniowa szyna prowadząca | Śruba o zmiennym skoku | Półtwarde utlenianie | Model 3D | Wyświetl szczegóły |
| 7 | Standardowy ekonomiczny moduł zmiennej XD 709C | XD 709C | Liniowa szyna prowadząca | Śruba o zmiennym skoku | Półtwarde utlenianie | Model 3D | Wyświetl szczegóły |
| 8 | Moduł regulacji skoku wysokiego obciążenia XD 210 | XD 210 | Liniowa szyna prowadząca | Śruba o zmiennym skoku | Półtwarde utlenianie | Model 3D | Wyświetl szczegóły |
| 9 | Seria XD-53 | XD605C | Liniowa szyna prowadząca | Śruba o zmiennym skoku | Półtwarde utlenianie | Model 3D | Wyświetl szczegóły |
| 10 | Seria XD-210 | XD605C | Liniowa szyna prowadząca | Śruba o zmiennym skoku | Półtwarde utlenianie | Model 3D | Wyświetl szczegóły |
| 11 | XD-68 moduł zmiennej | XD605C | Liniowa szyna prowadząca | Śruba o zmiennym skoku | Półtwarde utlenianie | Model 3D | Wyświetl szczegóły |
| 12 | XD-95 parameters modułu o zmiennym skoku _ duży, wielostanowiskowy stół przesuwny o zmiennym skoku | XD605C | Liniowa szyna prowadząca | Śruba o zmiennym skoku | Półtwarde utlenianie | Model 3D | Wyświetl szczegóły |
| 13 | Standardowy ekonomiczny moduł zmiennej XD 809C | XD 809C | Liniowa szyna prowadząca | Śruba o zmiennym skoku | Półtwarde utlenianie | Model 3D | Wyświetl szczegóły |
| 14 | Ulepszony moduł regulacji skoku | Precyzyjna regulacja wysokości boiska środkowego/lewego-prawego | Obsługuje mocowanie nad głową, płaskie i boczne | Kompatybilny z wielostanowiskowymi zautomatyzowanymi liniami produkcyjnymi | XD605C | Liniowa szyna prowadząca | Śruba o zmiennym skoku | Półtwarde utlenianie | Model 3D | Wyświetl szczegóły |
| 15 | Ekranowany moduł o zmiennym skoku | XD605C | Liniowa szyna prowadząca | Śruba o zmiennym skoku | Półtwarde utlenianie | Model 3D | Wyświetl szczegóły |
| 16 | Standardowy ekonomiczny moduł zmiennej-Pitch XD 14015EB | XD 809C | Liniowa szyna prowadząca | Śruba o zmiennym skoku | Półtwarde utlenianie | Model 3D | Wyświetl szczegóły |
| 17 | Moduł o zmiennym skoku XD5355C dla cylindrów ostrzy | XD 5355C | Liniowa szyna prowadząca | Śruba o zmiennym skoku | Półtwarde utlenianie | Model 3D | Wyświetl szczegóły |
| 18 | Moduł o zmiennym skoku XD 685C dla cylindrów ostrzy | XD 685C | Liniowa szyna prowadząca | Śruba o zmiennym skoku | Półtwarde utlenianie | Model 3D | Wyświetl szczegóły |
| 19 | Moduł zmiennego skoku specyficzny dla cylindra ostrza XD 8577C | XD 8577C | Liniowa szyna prowadząca | Śruba o zmiennym skoku | Półtwarde utlenianie | Model 3D | Wyświetl szczegóły |
| 20 | Moduł regulacji skoku wysokiego obciążenia XD 9512C | XD 9512C | Liniowa szyna prowadząca | Śruba o zmiennym skoku | Półtwarde utlenianie | Model 3D | Wyświetl szczegóły |
| 21 | Ręczny moduł regulacji wysokości XD 6810D | XD 6810D | Liniowa szyna prowadząca | Śruba o zmiennym skoku | Półtwarde utlenianie | Model 3D | Wyświetl szczegóły |
| 22 | Moduł o zmiennym skoku od dużego do małego skoku XD 5355C | XD 5355C | Liniowa szyna prowadząca | Śruba o zmiennym skoku | Półtwarde utlenianie | Model 3D | Wyświetl szczegóły |
| 23 | Standardowy ekonomiczny moduł zmiennej XD 605C | XD 605C | Liniowa szyna prowadząca | Śruba o zmiennym skoku | Półtwarde utlenianie | Model 3D | Wyświetl szczegóły |
Uwaga:
JAK WYBRAĆ
Czterostopniowa metoda selekcji
Zapewnij parametry warunków pracy, możemy pomóc w uzupełnieniu potwierdzenia modelu i sprawdzenia rysunku.
-
Najpierw zweryfikuj transformę izometryczną 」
Jest to przesłanka ustanowienia schematu śrub o zmiennym skoku, a także najłatwiejszy krok do przeróbki na późniejszym eta pie.
Czy wielkość zmiany odstępu każdej stacji jest taka sama? → Schemat śruby o zmiennym skoku ma zastosowanie tylko wtedy, gdy jest taki sam.Jeśli odstęp przychodzący wynosi 20mm, a docelowy odstęp wynosi 10mm, każda stacja jest składana 10mm w równej odległości, dotyczy.
Jeśli wielkość zmiany każdej stacji jest inna-nierówna odległość, konieczne jest użycie niezależnego schematu serwo lub robota, prosimy o poinformowanie z wyprzedze niem. -
Stały numer pracy i zakres odstępów
Liczba przychodzących prac tac, przychodzące odstępy między materiałami i odstępy między celami są jasno określone, a skok zmiany skoku jest odpowiednio określany.
Podróż pojedynczego skoku = odstępy przychodzące-odstępy doceloweIm więcej pracy, tym dłuższa śruba, tym wyższe wymagania dotyczące sztywności.Zaleca się oznaczyć rozmieszczenie stacji i odstępy na rysunkach i dostarczyć je razem.W ten sposób możemy bezpośrednio obliczyć i zapisać powtarzające się potwierdzenie.
-
Oblicz obciążenie, wybierz serię zgodnie z warunkami pracy
Waga jednoczęściowa × liczba bitów roboczych Ciężar własny narzędzia ssącego/szczęki zaciskowej, a następnie wybierz serię zgodnie z warunkami pracy:
- Regularne obciążenie, wrażliwe na budżet → Standardowa gospodarka(XD 809C / XD 605C)
- Duże obciążenie lub częściowe obciążenie → Wzmocniony(XD605C)
- Pył, środowisko chipów → Rodzaj osłony ochronnej(XD605C)
- Wspieranie użycia cylindra ostrza → Dedykowany cylinder ostrza(XD 5355C / 685C / 8577C, zarezerwowany interfejs instalacyjny)
- Ciężki przedmiot obrabiany → Duży typ obciążenia(XD 9512C)
- Zamontowany na końcu robota → Specyficzny dla robota(XD355C, lekka konstrukcja)
- Zmień wzór rzadko → Typ ręczny(XD 6810D, regulacja koła ręcznego)
-
Potwierdź rytm i tryb jazdy
Cały rytm linii określa, jak długo należy zakończyć akcję skoku, a następnie określa wybór jednostki napędowej.
Jednocześnie potwierdź: elektryczny interfejs sterowania (czy pasuje do istniejącego PLC), czy wymagane jest sprzężenie zwrotne sygnału początkowego/granicznego, rozmiar miejsca instalacji, czystość źródła powietrza itp.
APLIKACJE
Aplikacje branżowe
Moduł o zmiennym skoku jest odpowiedni na wszystkie okazje, które wymagają „ wielostanowiskowej transformacji w równej odległości ”. Poniżej znajduje się Twoja strona, która objęła kierunek branży.
Przemysł półprzewodnikowy
Adapter tacy chip, podawanie ramy ołowianej, fotel testowy wielostanowiskowy pick-and-place. Wysokie wymagania dotyczące spójności powtarzania tonu.
Automatyka przemysłowa
Ogólny załadunek i rozładunek linii montażowej, synchroniczny transfer z wieloma przedmiotami, konwersja rozstawu stacji montażowej.
Przemysł elektroniczny
Sortowanie komponentów 3C, test wtyczki złącza, wykrywanie i obsługa wielostanowiskowa PCB.
Przemysł opieki zdrowotnej
Sortowanie i przesyłanie zestawów, montaż materiałów medycznych, wielokanałowe synchroniczne przetwarzanie próbek detekcyjnych.
Przemysł opakowaniowy
Produkt do paletyzacji pudełek, opakowania wielokolumnowe synchroniczne napełnianie, etykietowanie i pozycjonowanie kodowania.
Przemysł baterii litowych
Sortowanie rdzenia elektrycznego, pozycjonowanie modułu, cięcie na słupie po zebraniu materiałów wielostanowiskowych.
Produkcja mechaniczna
Części wielostanowiskowe przetwarzanie załadunku i rozładunku, precyzyjny montaż, synchroniczny transfer linii wykrywania.
Eksperyment naukowy
Wielokanałowe synchroniczne przemieszczenie urządzenia eksperymentalnego, niestandardowe dostosowanie instytutów naukowo-badawczych i prototypowa platforma weryfikacji.
Każda branża zaleca 1 praktyczne zdjęcie aplikacji i krótki opis przypadku. Nie pisz wskazówek, których nie zrobiłeś.-Nie ma przypadku, gdy jest napisane, a klient traci punkty, gdy pyta.
Często zadawane pytania
Często zadawane pytania
Moduł o zmiennym skoku i slajd o zmiennym skoku to to samo?
Zasada tych dwóch jest taka sama, obie mają osiągnąć wielostanowiskową transformację izometryczną, różnica w integracji:Stół ślizgowy o zmiennym skokuGłównie zapewniają zmienną odległość mechanizmu nadwozia, napędu i kontroli po stronie klienta;Moduł zmiennej wysokościZwykle bardziej zintegrowane, w tym jednostka napędowa i interfejs czujnika, mogą być używane bezpośrednio po dostarczeniu. Ta stacja będzie modułem o zmiennym skoku w kategorii „ zjeżdżalnia o zmiennym skoku ”, zalecana jest szczególna różnica, aby zapewnić warunki pracy potwierdzone przez dział techniczny.
Czy możesz dokonać nierównej transformacji?
Schemat śrub o zmiennym skoku wymaga każdej stacjiIzometryczna transformacja synchroniczna, Nie może bezpośrednio osiągnąć nierównych odstępów. Jeśli twoje warunki pracy wymagają różnych zmian na każdej stacji, rozważ: schemat modułu z niezależnym sterowaniem serwomechanizmem; Electon robot chwyta jeden po drugim. Te dwa możemy również współpracować przy ocenie,Ale powie prawdę o różnicy kosztów., Nie zaleca się siłowego stosowania schematu śrub o zmiennym skoku.
Czy wygodnie jest zmienić? Czy można regulować odstępy?
Zmiana skoku śruby podziałowej zależy od skoku,Pojedyncza śruba odpowiadająca stałej zmianie skoku. Jeśli linia produkcyjna musi często przełączać się z różnymi odstępami, zaleca się: ① zarezerwować wiele zestawów elementów śrubowych do szybkiej wymiany; typ ręczny (XD 6810D) jest wybierany na sytuacje z rzadką zmianą trybu; w przypadku częstych zmian trybu rozważany jest schemat sterowania niezależnego od serwomechanizmu. Proszę określić częstotliwość zmian, podajemy zalecenia.
Może być używany z cylindrem ostrza?
Tak, i jest to bardzo powszechna kombinacja:Moduł o zmiennym skoku jest odpowiedzialny za zmianę odstępu między stacją, a cylinder ostrza jest odpowiedzialny za działanie typu pick-and-place/push na każdej stacji.. OferujemySpecjalistyczny moduł o zmiennym skoku dla cylindrów ostrzy(XD 5355C, XD 685C, XD 8577C), interfejs instalacji cylindra ostrza został zarezerwowany, który można bezpośrednio zablokować i przymocować, eliminując w ten sposób obciążenie związane z projektowaniem płyty adaptera.
Typ ręczny i automatyczny typ jak wybrać?
Typ ręczny (XD 6810D)Poprzez pokrętło, aby dostosować odstępy, niski koszt, brak sterowania elektrycznego, odpowiedni do rzadszych zmian lub jako scena debugowania/stacji gotowości sprzętu.
Typ automatycznyNapędzany serwomechanizmami sterującymi, krokowym lub pneumatycznym, może być zintegrowany ze sterownikiem PLC, aby umożliwić automatyczną zmianę narzędzia i kontrolę czasu cyklu, dzięki czemu nadaje się do dużych linii produkcyjnych. Jeśli linia produkcyjna zmienia konfiguracje więcej niż dwa razy dziennie, zalecamy wybranie modelu automatycznego.
Typ automatycznyNapędzany serwomechanizmami sterującymi, krokowym lub pneumatycznym, może być zintegrowany ze sterownikiem PLC, aby umożliwić automatyczną zmianę narzędzia i kontrolę czasu cyklu, dzięki czemu nadaje się do dużych linii produkcyjnych. Jeśli linia produkcyjna zmienia konfiguracje więcej niż dwa razy dziennie, zalecamy wybranie modelu automatycznego.
Czy wspierasz niestandardowe dostosowywanie? Co musisz zapewnić?
Wsparcie. Typowe opcje dostosowywania obejmują między innymi: liczbę stacji roboczych, zakres regulacji odstępów, ładowność, typ napędu, interfejs montażowy i stopień ochrony.
Proszę podać.Odstępy między tacą materiału przychodzącego a tacą docelową, liczbą stanowisk roboczych, wagą każdej części, wymaganiem czasu takt i dostępną przestrzenią instalacyjną-rysunki byłyby idealne; możemy następnie wykonać bezpośrednie obliczenia i zapewnić rozwiązanie wraz z harmonogramem dostawy.
Potrzebujesz pomocy przy wyborze?
Zapewnij parametry warunków pracy, a my pomożemy Ci ukończyć potwierdzenie modelu i sprawdzenie rysunku.
Pobierz broszurę dotyczącą wyboru (PDF) Prześlij parametry stanu pracy Konsultacja telefoniczna 13686286625