欣達工業公式サイト

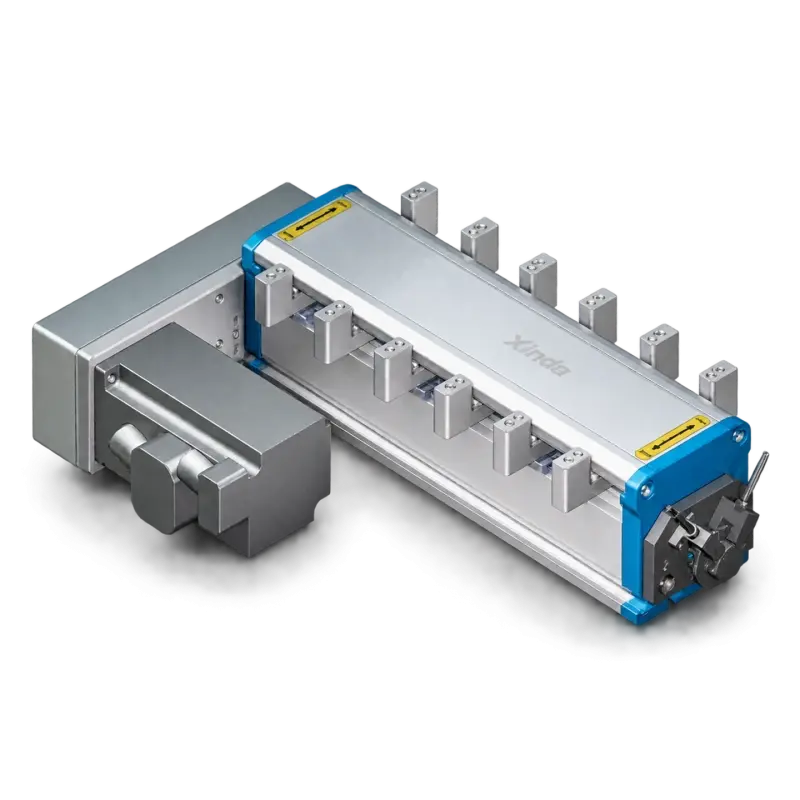
高速变距滑台:多工位同步变距模组、刀片气缸与半导体锂电高精度方案产品图

高速変距離スライド: 多ステーション同期変距離モジュール、ブレードシリンダと半導体リチウム電気高精度方案 ()

東莞市欣達工業自動化有限公司は3C電子、半導体、新エネルギー電池、医療と物流の場面をめぐる高速変距離スライド、変距離モジュール、一体式ミニスライド、ブレードシリンダ、回転真空シリンダ及び精密伝動部品を提供し、多ステーション等距離、距離、偏心同期開閉をサポートします。

  • ブランド: XINDA
  • タイプ: 半導体業界
  • ガイド方式:
  • 伝動方式:
  • 表面処理:
  • 製品の特長:
  • 応用分野:

東莞市欣達工業自動化有限公司は3C電子、半導体、新エネルギー電池、医療と物流の場面をめぐる高速変距離スライド、変距離モジュール、一体式ミニスライド、ブレードシリンダ、回転真空シリンダ及び精密伝動部品を提供し、多ステーション等距離、距離、偏心同期開閉をサポートします。小さな空間レイアウト、低イナーシャと繰り返し位置決め精度の制御を両立する。

2000年
会社設立
± 0.02mm
典型的な重複位置決め
60%
研究開発者の比率
多国籍輸出
台韓徳と東南アジア
01

高速変距スライド定義と原理

高速変距離スライドは、同じ直線ガイドシステム上で単一の高応答駆動または複数の同期サーボでいくつかのスライダーを制御し、プログラムごとにステーションの中心距離を迅速に変化させる精密なアクチュエータである。その伝動はタイミングベルト、精密ねじ、カムシャフトまたは多軸サーボを採用することができます。タイミングベルトと軽量スライダーは高周波の短いストロークに適しています。ねじと交差ローラーは高い剛性の位置決めに適しています。カムプランは固定形態の高速反復に適しており、サーボ協調は多規格の頻繁な交換に適している。作業リンクは通常、コントローラが目標中心距離を計算し、可変距離機構の出力変位を駆動し、直線ガイドがスライドの平行度を保証し、末端にノズル/爪/ブレードシリンダを取り付けて材料を取る、可変距離、移植、材料を置くワンストップ動作を完成する。

等尺モードは、アレイの振り子、トレイのグループ分け、テストの選別に使用されます。材料の密列、治具の幅列、後段の選別間隔が一致しない問題を解決する。欣達同系製品の典型的な繰り返し位置決め精度は ± 0.02mm級で要求することができ、最終的に型番の出荷検査報告書を基準とする。

02

高速設計のポイントと製品シリーズ

低慣性スライド本体

アルミ合金ビーム、軽量スライドと小体積駆動モータは運動品質を低下させる短いストロークの高周波サイクルは、加減速時間を減らし、全体的なテンポを高めることができる。

精密変距スライド

マルチステーション等距離/一定距離同期開閉、エンコーダ付き閉ループ; 3C振り子盤、半導体花籠、リチウムイオン積層片は中心距離とステーション数でカスタマイズできる。

変距モジュール

タイミングベルト、リードスクリューまたはカム伝動を集積し、等距離、片側、偏心、全不等距離をサポートします。

一体型ミニスライド

超薄型ボディにブレードシリンダを搭載し、スペースが限られた電子部品、FPC、小部品の多ステーションが同期して距離を変える体積が小さく、レイアウトの自由度が高い。

ブレードシリンダー補助

超薄ブレードシリンダは多ステーションの押し切り、分離と押さえを行い、変距離スライドと協力してZ方向の動作時間を短縮し、コンパクトな自動線に適している。

回転真空シリンダー

ウエハ、ガラス、医療機器の非破壊吸引に用いられる変距離スライドを組み合わせてクリーンルーム輸送、固晶材料と花かごの交換を行う。

製品タイプ駆動方式変距形態典型的なシーン
高速精密変距スライドサーボ/ステッピング等間隔、不等間隔、偏心3C振り子盤、SMT上下材料、テスト選別
タイミングベルト変距モジュールサーボ/ステッピングマルチスライダー小中心距離高速切り替え電子小物、包装トレイ、物流仕分け
ねじ/カム変距モジュールサーボ/モータ/エア等距離が主で、固定曲線が高速です。半導体花籠、リチウムイオン積層、精密組立
一体型マイクロブレードシリンダーサーボ/ガス源小ストローク等距離/片側FPC、部品、薄い部品のカット
回転真空変距ユニットサーボ/真空発生器等距離アレイ輸送ウエハ輸送、固晶、医療試薬管
03

技術パラメータと品質管理

位置決め精度

典型的な繰り返し位置決め精度は ± 0.02mmで、半導体、固晶、ウエハの前段はより高いレベルで要求を出すことができ、出荷レーザー/格子検査報告書を基準とする。

ガイドと伝動

精密リニアガイドまたはクロスローラーガイド、タイミングベルト、リードスクリュー、カムは速度と剛性の組み合わせで軽量本体はイナーシャを下げる。

駆動とフィードバック

高応答サーボ、ステップまたはガス源の組み合わせエンコーダ、原点/限界誘導、NPN/PNP信号を組み合わせることができ、PLCとマシンビジョンの統合が容易です。

清潔と防護

半導体型はクリーンルームの低発塵設計に基づいて、真空シリンダとクリーンチューブをセットして回転させることができる一般的なステーションは防塵潤滑を行い、定期的にガイドスクリューを維持する。

寿命と負荷

スライダー数、中心距離、ノズル重量、偏心距離でチェックする通常の高周波微動シーンは長寿命設計が可能で、厚板の大負荷は剛性計算を別途行う。

非標準カスタマイズ

工桁数、最小/最大中心距離、ストローク、モータ位置、変距離原点、取り付け方向、付属品インタフェースをサポートしてカスタマイズします。

高速選定式:先にステーション数Nと最小/最大中心距離Dmin/Dmaxを決めて、総変距離ストローク ≒ (Dmax-Dmin)×(N-1); 単体負荷Wを組み合わせてガイドと伝動を選びターゲットビートに合わせてサーボ帯域幅またはカム曲線を選択するブレードのシリンダ/真空ノズルを組み合わせると、もう一つのコアZ方向ストローク、吸着力と換気時間。能動駆動は名目ストロークと同期角内でのみ運転し、オーバーパスは変距離機構の寿命に影響する。

04

業界応用プログラム

3Cと電子

SMT上下材料、FPC/PCB位置決めテスト、カメラと小型部品の振り子一体マイクロスライドにブレード付きシリンダがあり、コンパクトで多ステーションが等距離で高速に出し入れできる。

半導体とウエハ

ウエハリング、花かご、結晶舟は取り出して、片を切った後に真空に移動して、固晶とテストは選別します。変距離スライドは多ステーションの間隔を作ります。

新エネルギー電池

電気コアスタック、モジュールアセンブリ、パックジャンクショングリップ; 高速ジャンクションスライドは積層板を整列させ、長いストロークで材料盤の動的な距離を作り、クリーンと粉塵防止構造を配合する。

医療とパッケージ

試験管、試薬箱、西林瓶のアレイが移転します。瓶の箱は材料を整理して箱を詰めます。一機の多規格は速く距離を変えます。清潔構造が優先されます。

物流と共通の自動化

工装板、材料盤の動的な変距離と正確なドッキングは、複数セットの固定治具の代わりに、多品種の少量のフレキシブルな交換型をサポートする。

精密測定と科学研究

光学プラットフォーム、生体サンプル、機器校正用精密変距離スライドテーブルをアレイ位置決めする主動軸、ガイド軸、歯なしスクリューなどの伝動部品を研磨する。

05

欣達自動化能力

東莞市欣達工業自動化有限公司は2000年に設立され、日本、ドイツからコア伝動技術を導入した精密変距スライド、変距モジュール、一体式ミニスライド、ブレードシリンダ、回転真空シリンダ、ガス源処理部品、電磁弁、真空発生器、歯なしナット/スクリュー、ライトバー、硬質クロムメッキ精密光軸、ガイド軸、研磨級アクティブ軸と回転軸の研究開発生産。会社は原材料検査、CNC加工センターの精密加工、組み立て調整、出荷検査の完全なプロセスを確立し、精密検査設備を配備する研究開発技術者は約60% を占めている自動化された距離の正確な位置決め、自動化と手動の正確な測定などのプロセスで体系化能力を形成する。

製品は3C電子、半導体、新エネルギー電池、自動車製造、精密測定機器、医療機器、包装機械などの細分領域に応用され、台湾、韓国、ドイツ、東南アジアに販売されている。変距離類設備は、ステーション数、中心距離、繰り返し位置決め精度、クリーンレベル、取り付け方向と信号インタフェース出力方式、無歯伝動、光軸、ガイド軸などの精密部品をセットすることができる技術的なドッキングと検査資料を提供する。

企業名

東莞市欣達工業自動化有限公司

公式サイト

Www.xdeoat.com

業務連絡

明さん: 1368628662

©2026東莞市欣達工業自動化有限公司の著作権所有

モデルガイドの取得

まあ
このモデルは長さmmに制限されています
扫码添加微信获取
スキャンコードにマイクロレターを追加して取得します
弊社の3D選定パッケージを請求します
  • 正しい3D図をダウンロードします下図の吊り下げ寸法と負荷選定の参考図に従ってください。
  • 大国の職人や弊社の3Dダウンロードパッケージで3Dモデルをダウンロードする場合パラメータを入力するには、ヒント図を参照してください右側のコメントと対応する技術パラメータを入力してください。
电机位置
悬挂尺寸
选型参考
① - 21② - 100③ - 4④ - エム⑤ - ティーアール1⑥ - エス⑦ - エヌ⑧ - エル⑨
① シリーズ
② 最小中心間隔
21mm
③ 最大中心間隔
22-100オプションmm
④ ステーション数
3
⑤ 変距原点
中心/左/右の変距離
⑥ モーター位置
参考モータ位置図
⑦ モータータイプ
サーボ/ステップ/なし
⑧ スイッチ信号
NPN/PNP
⑨ モジュール取付方向
T吊り/D平装/L側装
選定のヒント: 選定の参考 「負荷選定イメージ (表示) 」、選定できない場合は、弊社資料P09ページをご覧ください。何番目の変距離形態であるかを教えて、P11ページを提供します「同期変距モジュール設計案選定表 (ダウンロード) 」、赤い点マークを記入した技術情報を弊社に送ります。実際の応用シーン、負荷要求と設置スペースに基づいて、上記のパラメータに合わせて合理的に選定してください。特別なニーズがある場合は、技術サポートに連絡して確認し、設備の性能と安定性を確保することをお勧めします。
1

変距スライドの紹介

同期変距離スライドは同期変距離機構とも呼ばれ、モジュールの一種である。変位スライダーの数は2つ以上で、主動軸が正逆転して複数のスライダーがガイドレール上で直線運動をするように制御する。

変距の形式は次のように分けられます同期等距離変距離そして同期距離可変距離など、運動方式は中間定位同期変距離、片方定位同期変距離、不規則同期変距離に分けられる。

主動軸はスライドテーブルに表示された角度以内にしか回転できず、設定された角度範囲を超えると、直接変距離機構が破損します。

2

応用分野

変距離スライドにはロボットや真空吸盤が取り付けられており、複数のワークを仕分け皿から固定してつかむことができ、変距離を置くことができ、生産中の変距離搬送作業を自動化する。

自動化3C、半導体、電子、医療、包装機、ディスペンサー、新エネルギー自動車電池の組み立て、日用品ロボットのつかむなどの業界で広く応用されている。

3

メリットと特徴

  1. ミニチュア構造:体積が小さく、軽量で、小さなスペースで移動作業ができる。
  2. 同期等尺ジョブ:マルチステーション変距離スライド設定の変距離範囲内で、複数のスライドの高速任意のポイント変距離作業を実現できます。
  3. 同期不均一ジョブ:位置決め点が偏心点に同期して距離を決め、位置決め点が片側に同期して距離を決め、全く等距離で同期して距離を変えることができる。
  4. 高精度デザイン:本同期変距離スライド機構の設計は厳格で、精度が高く、実用寿命が長く、正確で、高速で、位置決め搬送作業中で、時間を節約し、作業効率を高めることができる。
  5. 操作が簡単:変距作業が簡単で便利です。
  6. 柔軟なカスタマイズ:変距離モデルには変距離スクリュー分距離変距離があり、複数のスライダーが選択でき、変距離形式は要求に応じてカスタマイズでき、外形やスライダー寸法を変える納期が長くなる。
高精度 小型化 高効率 カスタム化
4

変距モジュールの注意事項

  1. この機構は水平方向にのみ使用でき、垂直には使用できません。
  2. 可変距離の最大ピッチと最小ピッチの範囲を超えてはいけません。超えたらこの機構が破損します。
  3. 主動軸の回転角度は、スライドテーブルに規定されている角度範囲を超えてはいけません。
  4. 衝突してスライダーモジュールが破損しないように、スライダーにスライダーの運転を妨げる部品を取り付けないでください。
  5. 推奨トルクパラメータを参考に、適切なモータを選択してください。
  6. 変距スライドは剛性の良い機構に取り付けてください。
  7. 各スライダー間の間隔は常に変化しており、スライダーは単独では実行できない。

変距モジュール設備イメージ

実際の応用における変距離モジュール設備図

設備構造イメージ

可変距離モジュールの内部構造とアセンブリレイアウトを表示します

生産ラインの自動化

自動生産ラインにおける可変距離モジュールの応用シーン

応用シーンの展示

変距モジュールの3C電子業界での実際の応用

構造の詳細図

可変距離モジュールの重要な構造の詳細

構造の詳細解析

主要部品の詳細な構造と動作原理

動作原理イメージ

可変距離モジュールのワークフローと原理

動作原理の展示

同期変距離ワークのフロー図

1.中間同期等距離変距離

分中同步等距变距

2.片側同期等距離変距離

单边同步等距变距

3.同期等距離多段定距離変距離

同步等距多段定距变距

4.距離固定距離同期変距離

不等距定距同步变距

5.グループ全体の可動子は左から右に同期して等距離を変える

整组动子从左向右同步等距变距

6.グループ全体の可動子が移動した後、再度変距離を同期する

整组动子平移后再同步变距

7.グループ全体の可動子が移動した後、再度変距離を同期する

整组动子平移后再同步变距

8. 任意の点パラメータ化マルチステーション等距離または距離変化距離

任意点参数化多工位等距或不等距变距
QRコードをスキャンしてWeChatに追加
1対1の専用サービス
下のボタンをクリックして、直接WhatsAppで連絡してください。できるだけ早くお返事します。
会話を始める
オンラインサポート
● 現在オンライン
オンラインサポート
私たちはできるだけ早くあなたに返事します
こんにちは! お問い合わせ歓迎 ~
迅速な連絡が必要な場合は、次のように電話してください
13686286625(Wechat番号)

下のボタンをクリックして、お客様との会話ウィンドウを直接開くこともできます。