欣達工業公式サイト

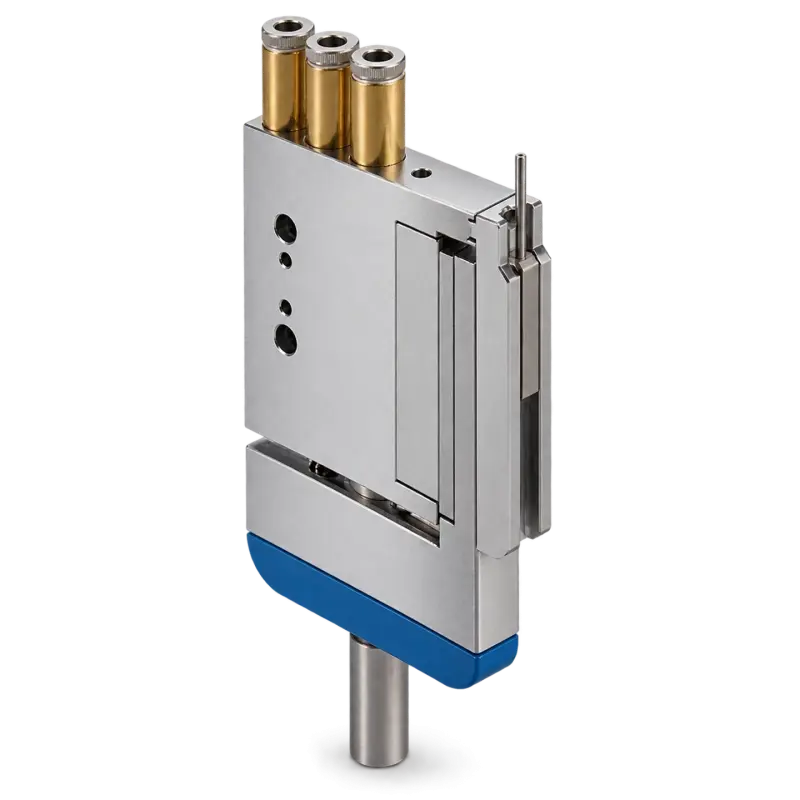
半导体专用气缸怎么选:洁净室低发尘气缸、超薄真空气缸与晶圆搬运方案产品图

半導体専用シリンダの選択方法: クリーンルーム低発塵シリンダ、超薄真空シリンダとウエハ搬送プラン ()

東莞市欣達工業自動化有限公司はウエハ輸送、固晶、ダイカット選別、プローブテストの上下材料とクリーンルームの運送ステーションを囲んで超薄型真空シリンダ、回転真空シリンダ、ブレードシリンダ、スライドシリンダ及び可変距離モジュールの協同方案を提供して、普通のシリンダの発塵、オイルミスト汚染、鼓動が大きい、吸片を解決する

  • ブランド: XINDA
  • タイプ: 半導体業界
  • ガイド方式:
  • 伝動方式:
  • 表面処理:
  • 製品の特長:
  • 応用分野:

東莞市欣達工業自動化有限公司はウエハ輸送、固晶、ダイカット選別、プローブテストの上下材料とクリーンルームの運送ステーションを囲んで超薄型真空シリンダ、回転真空シリンダ、ブレードシリンダ、スライドシリンダ及び可変距離モジュールの協同方案を提供して、普通のシリンダの発塵、オイルミスト汚染、鼓動が大きい、吸片不安定などの半導体自動化のペインポイントを解決する。

低ダスト
クリーンルームの適応
± 0.02mm
繰り返し位置決め基準
無油潤滑
低析出シール
真空吸着
ウェハー無傷出し入れ
01

半導体専用シリンダー定義と原理

半導体専用シリンダは半導体製造設備と高クリーン自動化シーン向けのエアアクチュエータで中心的な役割は、限られた空間でウエハ、基板、結晶舟、花かごの移動、クランプ、昇降、位置合わせと検出補助動作を完成することである同時に、粒子の放出、オイルミストの汚染と排気の外乱がプロセス環境に与える影響をできるだけ低減する。普通の工業用シリンダとの違いは「引っ込められないか」ではなく、クリーンデザイン: 材質、シール、潤滑、排気とガイドはクリーンルームの等級で再チェックしなければならない。

典型的な構造は、シリンダー、ピストン、ガイド機構、シールユニット、磁気スイッチまたは位置検出、エア口と取付面で構成されている。半導体ステーションは常に二重作用構造を配合して往復安定を保証している吸着して放すと、シリンダブロックやスライドテーブルの端に真空吸引ノズル、真空発生器と緩衝絞りが統合されます変距離搬送をすると可変距離モジュールが同期して複数のシリンダまたはノズルを駆動してピッチ変換を完了します。

02

クリーンルームのシリンダーの核心要求

低発塵設計

低摩耗シール副と滑らかな露出表面を採用し、ピストンロッドのスクラッチリング、ガイドレールの摩擦による粒子を低減する。

無油潤滑

工場内の予備潤滑またはPTFE類の自己潤滑シールは、オイルミストを外付けせず、オイルミストがウエハと光学部品の表面に落ちないようにする。

ステンレス材質

シリンダー、ピストンロッドはSUS304/316または硬質メッキを優先する製品曝露区は化学洗浄頻度で材質を選ぶ。

排気処理

クリーンステーションは排気口や集中排気管を外すことができ、シリンダの排気を直接ウエハ流路に吹き付けることはない。

高繰り返し位置決め

精密ガイド、磁気スイッチまたはグレーティングフィードバックを配合する欣達同系変距離案の繰り返し位置決めは ± 0.02mm級で要求することができる。

低振動ソフトランディング

絞り緩衝、低速オーバーフローまたは外付け緩衝は、ウエハエッジの衝撃破損リスクを低減する。

プロジェクトノーマルシリンダー半導体クリーンシリンダー
潤滑方式オイルミスト潤滑オイルフリー/プレ潤滑低析出
シーリング材NBRユニバーサルシールPTFE、低VOC、フッ素ゴムを必要に応じて選択します
素材アルミニウム合金/普通鋼ステンレスシリンダー、硬質ピストンロッド
排気直接排出外部排気または集中処理
適用環境一般的な産業オートメーションISO Classクリーンルーム、ウエハ搬送

上記の表は共通の選定対照で、単一製品の統一規格とは異なる最終的にクリーンレベル、接触化学品と出荷粒子の検査報告書を基準とする。

03

欣達半導体ステーションシリンダーシリーズ

欣達は2000年に日本、ドイツからコア伝動技術を導入し製品は精密変距離スライド、変距離モジュール、一体式マイクロスライド、ブレードシリンダ、超薄真空シリンダ、回転真空シリンダ、スライドシリンダ、ガス源処理部品をカバーしている。半導体シーンは通常、裸のシリンダーを買うのではなく、「シリンダーガイド真空吸着変距離機構」で取出しユニットを構成する。

超薄型真空シリンダー

シリンダブロックが薄く、真空吸引ノズルを統合して、ウエハリング、チップ、ガラス基板のロスレス吸引に適しています。

回転真空シリンダー

吸着は同時に反転/姿勢補正を行い、固晶材料、花籠交換距離、クリーンルーム輸送に適している。

ブレードシリンダー

超薄型ボディは、スリットの押し材、ブロック、スライスの補助位置決めに使用されます。スライドと組み合わせてマルチステーションの同期ができます。

スライドシリンダー

直線ガイドを持って、一定の横力に抵抗する短いストロークの圧着、位置合わせ、針探し台の軽圧接触に適しています。

可変距離モジュールの連携

多ステーション等距離/一定距離開閉、密列ウエハリングをプロセスピッチに広げ、真空シリンダでピックアップする。

非標準カスタマイズ

ストローク、シリンダー径、取り付け方向、真空インターフェース、磁気開位置、クリーン要求でサンプルを印刷する。

04

典型的な応用シーン

ウエハー搬送

FOUP上下材料、結晶舟移転、昇降位置合わせ; 穏やかで衝撃がなく、推力制御、低発塵が要求されます。

スライス後に選別する

ブレードのシリンダはパッチングアシストをして、真空シリンダはチップをトレイに入れます変距離モジュールはピッチを調整します。

固晶と貼り付け

回転真空シリンダはワークを反転し、スライドシリンダは軽圧位置合わせをする繰り返し位置決めは ± 0.02mm級のコアである。

プローブテスト

ステーションの軽圧接触、微力負荷を測定し、振動による接触不安定を避ける。

リソグラフィ補助機構

マスク搬送、保護ドア、ロックブロックはクリーンスライドシリンダを使用できます低振動は光路を邪魔しない。

SMT/電子クリーンライン

PCB、FPC位置決めテスト、トレイ変距離ブレードシリンダ変距離モジュールはテンポを上げる。

半導体取り出しユニットの一般的な組み合わせ:サーボ距離変化モジュールは多ステーション距離を提供します。普通のシリンダーは「動く」だけで、半導体シリンダーは「ほこりを動かさない、油を噴射しない、衝突しない」。

05

選定式と設置基準

半導体シリンダ選定順序:① クリーンクラスISO Classと製品露出エリアを設定する ② 負荷 (ウエハ/ノズル/治具総重量) を計算してシリンダー径を選ぶ ③ ストロークと設置スペースを決め、スリットは超薄型/ブレードシリンダを優先する ④ 吸着ステーションに真空発生器と真空弁を取り付けることを防止する ⑤ ガイド負荷総選挙スライドシリンダまたはガイドロッド ⑥ 速度はスロットルバルブで低速を制御し、衝撃防止を緩衝する ⑦ メーカーに材質証明、塩霧/粒子検査と重複定位報告を要求する。

  • ウエハ類の負荷は軽いが、衝撃を許さない: シリンダー径は盲目的に大きくする必要はなく、低い起動力と安定性に重点を置いている。

  • 真空シリンダーの吸集ウエハ: 吸集口の材質、真空度、通気時間は片径と表面に合わせて、滑りや痕跡を避ける。

  • クリーンステーションは後にオイルミストを補充することを禁止するオイルフリー潤滑シリンダーの解体にはクリーン手袋の操作が必要です。

  • ピストンロッドは長い間片側に横力を受けないようにします。そうしないと、ガイドカバーが偏り、ほこりが発生します。

  • 外引き排気口は単独で接収し、他の弁口と排気管を共有しない。

  • 半導体機器を一括して導入する前に、クリーンフィット確認と高周波寿命テストを行うことを推奨します。

06

欣達品質コントロールと納品能力

東莞市欣達工業自動化有限公司は原材料検査、CNC加工、組み立て調整から出荷検査までの完全なプロセスを確立し、精密検査設備を配備する研究開発技術者は約60% を占めている製品は3C電子、半導体、新エネルギー電池、医療機器、包装機械などの分野に応用され、台湾、韓国、ドイツ、東南アジアに販売されている。

半導体関連アクチュエータは、可変距離モジュールシリンダの組み合わせで納入することができる超薄型真空シリンダ、回転真空シリンダ、ブレードシリンダ、スライドシリンダは、ストローク、シリンダ径、取付面、磁気開位置、真空インターフェースと非標準の外形でカスタマイズできます。変距離端は、工桁数、中心距離、等距離/距離の形態でセットする。繰り返し位置決め検査、密封材質説明、オイルフリー潤滑説明とクリーン適合確認資料を請求することを提案し、具体的なクリーン等級はプロジェクト要求とサンプル検証に準じた。

企業名

東莞市欣達工業自動化有限公司

公式サイト

Www.xdeoat.com

業務連絡

明さん: 1368628662

©2026東莞市欣達工業自動化有限公司の著作権所有

モデルガイドの取得

まあ
このモデルは長さmmに制限されています
扫码添加微信获取
スキャンコードにマイクロレターを追加して取得します
弊社の3D選定パッケージを請求します
  • 正しい3D図をダウンロードします下図の吊り下げ寸法と負荷選定の参考図に従ってください。
  • 大国の職人や弊社の3Dダウンロードパッケージで3Dモデルをダウンロードする場合パラメータを入力するには、ヒント図を参照してください右側のコメントと対応する技術パラメータを入力してください。
电机位置
悬挂尺寸
选型参考
① - 21② - 100③ - 4④ - エム⑤ - ティーアール1⑥ - エス⑦ - エヌ⑧ - エル⑨
① シリーズ
② 最小中心間隔
21mm
③ 最大中心間隔
22-100オプションmm
④ ステーション数
3
⑤ 変距原点
中心/左/右の変距離
⑥ モーター位置
参考モータ位置図
⑦ モータータイプ
サーボ/ステップ/なし
⑧ スイッチ信号
NPN/PNP
⑨ モジュール取付方向
T吊り/D平装/L側装
選定のヒント: 選定の参考 「負荷選定イメージ (表示) 」、選定できない場合は、弊社資料P09ページをご覧ください。何番目の変距離形態であるかを教えて、P11ページを提供します「同期変距モジュール設計案選定表 (ダウンロード) 」、赤い点マークを記入した技術情報を弊社に送ります。実際の応用シーン、負荷要求と設置スペースに基づいて、上記のパラメータに合わせて合理的に選定してください。特別なニーズがある場合は、技術サポートに連絡して確認し、設備の性能と安定性を確保することをお勧めします。
1

変距スライドの紹介

同期変距離スライドは同期変距離機構とも呼ばれ、モジュールの一種である。変位スライダーの数は2つ以上で、主動軸が正逆転して複数のスライダーがガイドレール上で直線運動をするように制御する。

変距の形式は次のように分けられます同期等距離変距離そして同期距離可変距離など、運動方式は中間定位同期変距離、片方定位同期変距離、不規則同期変距離に分けられる。

主動軸はスライドテーブルに表示された角度以内にしか回転できず、設定された角度範囲を超えると、直接変距離機構が破損します。

2

応用分野

変距離スライドにはロボットや真空吸盤が取り付けられており、複数のワークを仕分け皿から固定してつかむことができ、変距離を置くことができ、生産中の変距離搬送作業を自動化する。

自動化3C、半導体、電子、医療、包装機、ディスペンサー、新エネルギー自動車電池の組み立て、日用品ロボットのつかむなどの業界で広く応用されている。

3

メリットと特徴

  1. ミニチュア構造:体積が小さく、軽量で、小さなスペースで移動作業ができる。
  2. 同期等尺ジョブ:マルチステーション変距離スライド設定の変距離範囲内で、複数のスライドの高速任意のポイント変距離作業を実現できます。
  3. 同期不均一ジョブ:位置決め点が偏心点に同期して距離を決め、位置決め点が片側に同期して距離を決め、全く等距離で同期して距離を変えることができる。
  4. 高精度デザイン:本同期変距離スライド機構の設計は厳格で、精度が高く、実用寿命が長く、正確で、高速で、位置決め搬送作業中で、時間を節約し、作業効率を高めることができる。
  5. 操作が簡単:変距作業が簡単で便利です。
  6. 柔軟なカスタマイズ:変距離モデルには変距離スクリュー分距離変距離があり、複数のスライダーが選択でき、変距離形式は要求に応じてカスタマイズでき、外形やスライダー寸法を変える納期が長くなる。
高精度 小型化 高効率 カスタム化
4

変距モジュールの注意事項

  1. この機構は水平方向にのみ使用でき、垂直には使用できません。
  2. 可変距離の最大ピッチと最小ピッチの範囲を超えてはいけません。超えたらこの機構が破損します。
  3. 主動軸の回転角度は、スライドテーブルに規定されている角度範囲を超えてはいけません。
  4. 衝突してスライダーモジュールが破損しないように、スライダーにスライダーの運転を妨げる部品を取り付けないでください。
  5. 推奨トルクパラメータを参考に、適切なモータを選択してください。
  6. 変距スライドは剛性の良い機構に取り付けてください。
  7. 各スライダー間の間隔は常に変化しており、スライダーは単独では実行できない。

変距モジュール設備イメージ

実際の応用における変距離モジュール設備図

設備構造イメージ

可変距離モジュールの内部構造とアセンブリレイアウトを表示します

生産ラインの自動化

自動生産ラインにおける可変距離モジュールの応用シーン

応用シーンの展示

変距モジュールの3C電子業界での実際の応用

構造の詳細図

可変距離モジュールの重要な構造の詳細

構造の詳細解析

主要部品の詳細な構造と動作原理

動作原理イメージ

可変距離モジュールのワークフローと原理

動作原理の展示

同期変距離ワークのフロー図

1.中間同期等距離変距離

分中同步等距变距

2.片側同期等距離変距離

单边同步等距变距

3.同期等距離多段定距離変距離

同步等距多段定距变距

4.距離固定距離同期変距離

不等距定距同步变距

5.グループ全体の可動子は左から右に同期して等距離を変える

整组动子从左向右同步等距变距

6.グループ全体の可動子が移動した後、再度変距離を同期する

整组动子平移后再同步变距

7.グループ全体の可動子が移動した後、再度変距離を同期する

整组动子平移后再同步变距

8. 任意の点パラメータ化マルチステーション等距離または距離変化距離

任意点参数化多工位等距或不等距变距
QRコードをスキャンしてWeChatに追加
1対1の専用サービス
下のボタンをクリックして、直接WhatsAppで連絡してください。できるだけ早くお返事します。
会話を始める
オンラインサポート
● 現在オンライン
オンラインサポート
私たちはできるだけ早くあなたに返事します
こんにちは! お問い合わせ歓迎 ~
迅速な連絡が必要な場合は、次のように電話してください
13686286625(Wechat番号)

下のボタンをクリックして、お客様との会話ウィンドウを直接開くこともできます。